 English
 Russian
Как работает LiDAR: принцип лазерного сканирования
Как работает лазерный LiDAR-сканер
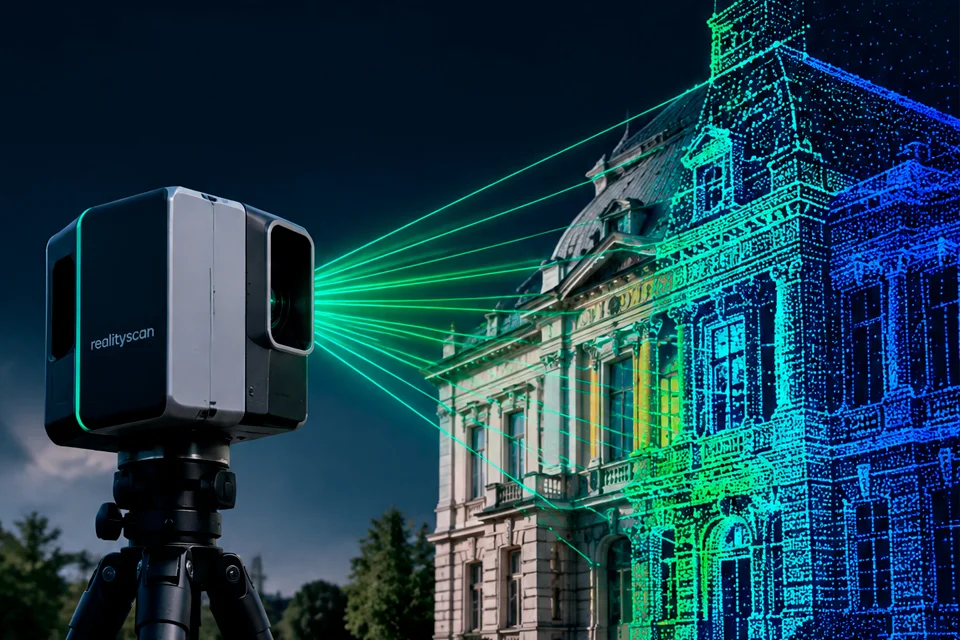
Как измерить поверхность целого участка, определить высоту деревьев или получить пространственные данные о здании? Для таких задач используют лазерное сканирование. LiDAR направляет световые импульсы на окружающие объекты и регистрирует отраженный сигнал. На основе этих измерений система получает данные о форме и расположении поверхностей. Так физическое пространство превращается в набор трехмерных координат.
Аббревиатура LiDAR расшифровывается как Light Detection and Ranging — обнаружение и измерение расстояния с помощью света. Технология относится к активным методам дистанционного зондирования: прибор сам излучает сигнал, отражение которого затем анализирует. Это позволяет получать пространственную информацию, используя собственный источник освещения.
Чтобы понять, как работает лазерный LiDAR-сканер, рассмотрим импульсный метод измерения — определение расстояния по времени прохождения света до объекта и обратно. В технической литературе этот принцип называют Time of Flight, или ToF. Лазер испускает короткий импульс, поверхность отражает часть излучения, а приемник фиксирует возвращение сигнала. Чем больше задержка, тем дальше находится отражающая поверхность.
Расстояние рассчитывают по формуле:
R = c × Δt / 2
Здесь R — расстояние до поверхности, c — скорость распространения света, а Δt — время между отправкой и приемом импульса. Деление на два необходимо потому, что свет проходит путь в обоих направлениях. Например, при задержке 100 наносекунд расчет с округленной скоростью света 300 000 000 м/с дает расстояние около 15 метров. Это иллюстрация принципа измерения; сама формула связывает время возврата сигнала с дальностью.
За простым расчетом стоит требовательная к точности электроника. Система должна различать очень короткие промежутки времени: ошибка в определении момента возвращения импульса влияет на рассчитанное расстояние. Поэтому измерение времени — одна из ключевых задач при разработке импульсных лидаров.
Но одного расстояния недостаточно, чтобы описать здание или рельеф. Необходимо знать, в каком направлении выполнялось измерение. Сканирующая система направляет излучение на разные участки поверхности, а обработка объединяет дальность, угол сканирования и положение прибора. Из этих данных рассчитываются пространственные координаты отражающих точек.
Основу такого комплекса составляют лазерный источник, приемная оптика с детектором, сканирующий узел и электроника обработки. Для воздушной съемки также нужны данные о движении носителя. Спутниковая система позиционирования определяет положение оборудования, а инерциальная система отслеживает его ориентацию. Без учета наклона и перемещения самолета правильно расположить измеренные точки в пространстве не получится.
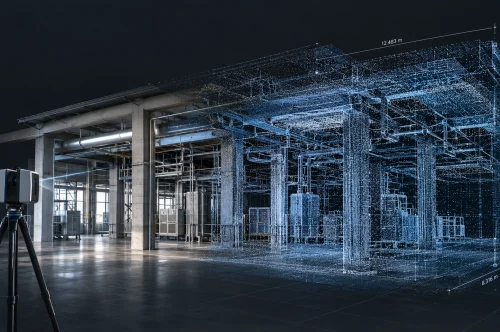
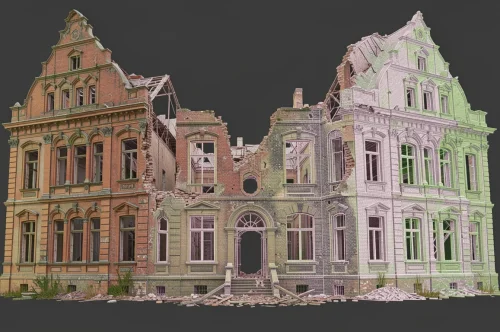
Результат множества измерений называется облаком точек. Каждая точка описывает положение небольшого участка поверхности, от которого вернулся сигнал. Вместе такие точки показывают очертания земли, растительности, сооружений и других объектов. Облако точек служит исходным материалом для цифровых моделей рельефа, моделей зданий и карт высот. Оно еще не является готовой сплошной поверхностью: нужное представление получают на этапе обработки.
Представим воздушное сканирование территории с лесом и постройками. Прибор последовательно измеряет участки, попадающие в поле обзора. По мере движения носителя накапливаются пространственные данные. Их плотность зависит, в частности, от высоты полета, скорости движения и частоты лазерных импульсов. Поэтому качество покрытия территории определяется всей организацией съемки, а не только наличием лазера.
Увеличение частоты измерений может уменьшать промежутки между точками на поверхности. Это помогает подробнее описывать структуру изучаемых объектов. Однако количество измерений и их точность — разные характеристики: частота показывает, насколько часто система получает данные, а точность определения времени влияет на расчет дальности.
LiDAR применяют для разных задач, поэтому оборудование различается по назначению. Топографические системы обычно используют ближнее инфракрасное излучение для съемки суши. Батиметрические лидары используют зеленый свет, способный проникать в воду, чтобы измерять глубины. Такая съемка имеет ограничения: ее возможности зависят от прозрачности воды и других условий наблюдения.
Практическая ценность лазерного сканирования заключается в получении пространственных измерений, на основе которых можно исследовать территорию и строить модели. Например, NOAA использует лидарные данные для картографирования побережий, моделирования затоплений и оценки прибрежных рисков. В космических исследованиях лазерные высотомеры помогают изучать рельеф небесных тел: прибор LOLA на аппарате Lunar Reconnaissance Orbiter используется для измерений поверхности Луны.
Работу импульсного LiDAR-сканера можно представить как последовательность: отправить свет, зарегистрировать отражение, вычислить расстояние и определить координаты точки. Повторяя эти действия для разных направлений, система собирает пространственное описание объекта. Именно переход от отдельных измерений к облаку точек делает лазерное сканирование инструментом трехмерного картографирования.